Single Cube — Robot trưng bày di động
Robot omni 3 bánh / mecanum 4 bánh mang khối trưng bày, PID tốc độ từ encoder, điều khiển qua UDP/OSC.
- Vai trò
- Firmware, PCB & ứng dụng điều khiển
- Thời gian
- 2025 – 2026
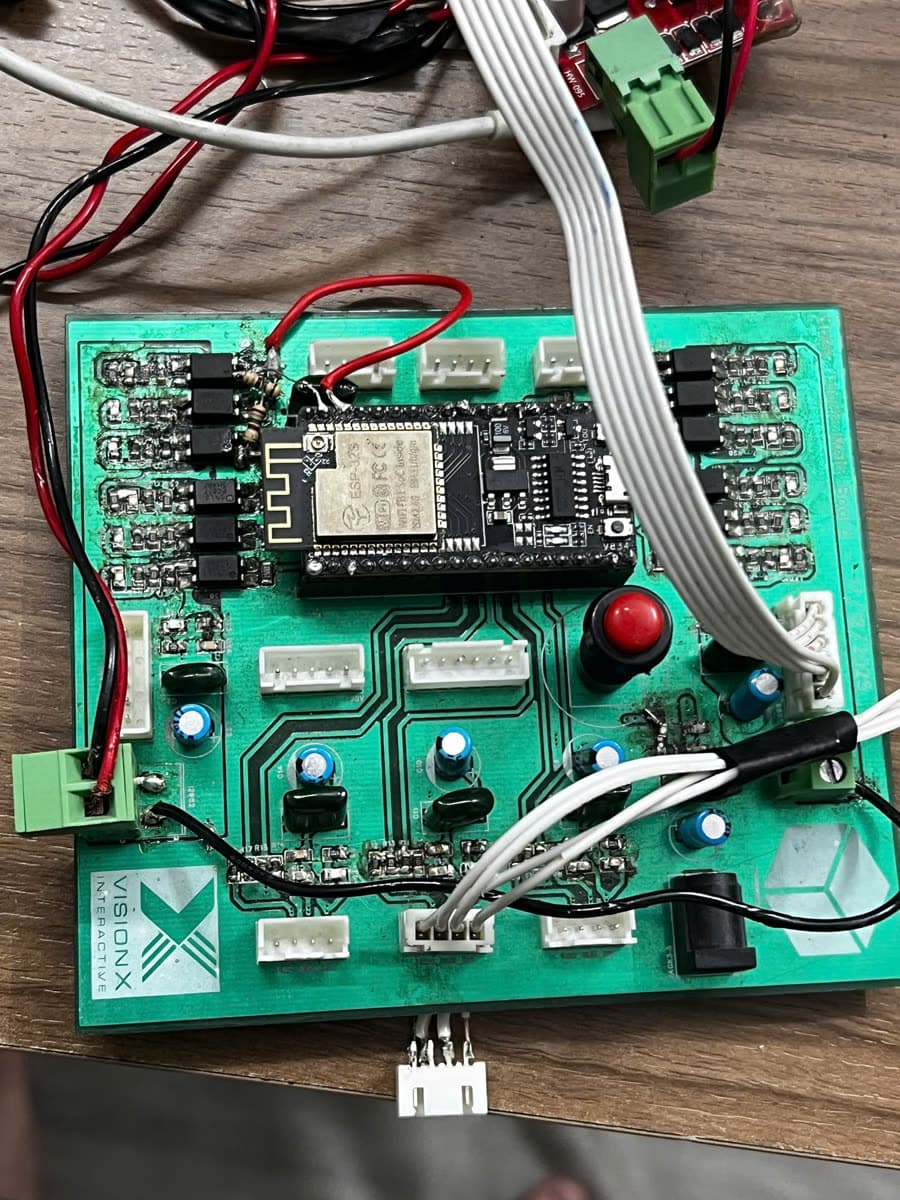
Hệ thống robot di động mang khối Cube trưng bày tương tác. Firmware ESP32 đọc encoder bằng ngắt (ISR), chạy vòng PID có feedforward giữ tốc độ từng động cơ, tính động học nghịch cho cấu hình omni 3 bánh và mecanum 4 bánh; đọc IMU MPU6050 và la bàn QMC5883L qua I2C, cảm biến IR, điều khiển LED NeoPixel, nhận lệnh qua UDP và OSC từ máy điều khiển. Khi robot không chạy đúng vận tốc, đã truy ra 3 lỗi trong chuỗi động học (bán kính robot sai hệ số, RPM tối đa không khớp thông số motor, ánh xạ tốc độ sang PWM) và sửa lại. Kèm bo mạch chủ ESP32 với tầng opto cách ly tự thiết kế, khung cơ khí dựng trên Rhino, và ứng dụng Python giám sát heartbeat nhiều thiết bị, nhận tín hiệu cảm ứng và liên kết với Resolume.